STEREOGRAFSKA 3D GRAFIKA
Autor: Matija Novak, univ. bacc. inf.
Posljednja promjena: 19.11.2009. 17:36
Studij: Diplomski studij Smjer: Baze podataka i baze znanja
Posljednja promjena: 19.11.2009. 17:36
Studij: Diplomski studij Smjer: Baze podataka i baze znanja
Stereografske metode
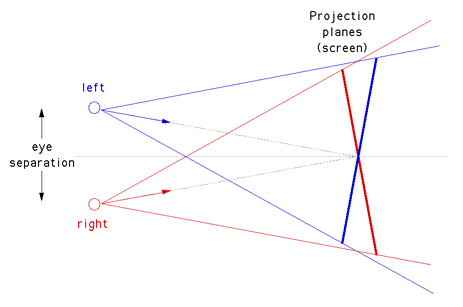
Toe-in metoda [Bourke, 1999]
Kamera za lijevo i desno oko usmjerena je u istu točku.
Na primjer u perspektivnoj projekciji uzmemo dvije kamere koje gledaju u središte s različite pozicije.
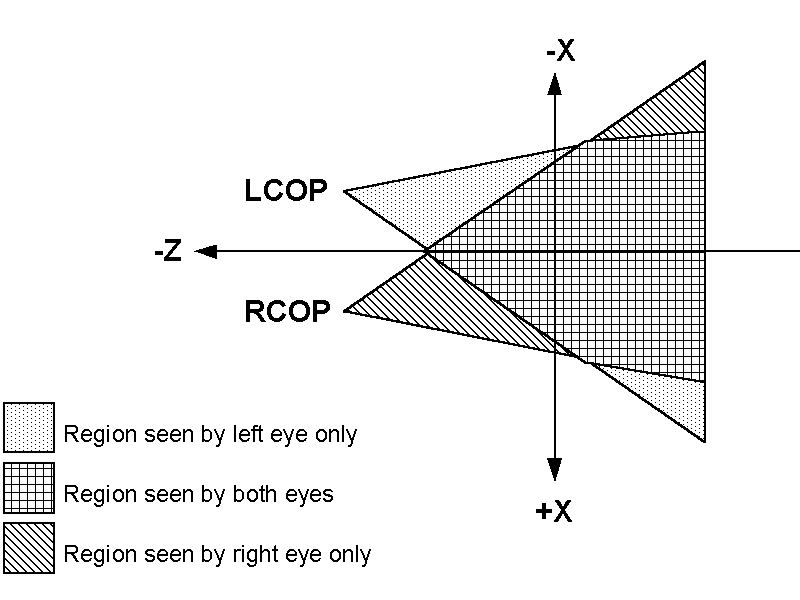
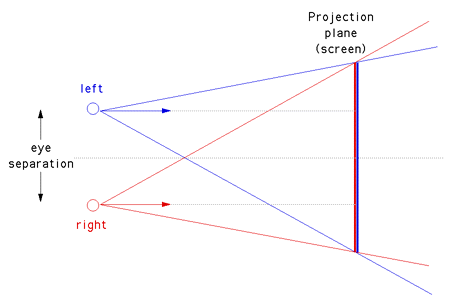
Off-axis / On-axis metoda[Bourke, 1999]
Off axis za razliku od on-axis metode ne vraća točku za pomaknuti e/2.
On-axis pomičemo točku za e/2 napravimo standardnu perspektivnu projekciju i vratimo za –e/2.
Perspektivna projekcija
	xp = (x * d) / (d + z)
	- (d+z) je naše z, u principu je svejdno
	yp = (y * d) / (d + z)
	- razlika malo u d dok se podešava
	(d=1 smo pred kamerom - slika je najmanja,
	d=0 je nema)
Off axis stereoskopska projekcija
	e – razmak među očima
	Ljeva kamera (lijevo oko)
		xl = (x * d - z * e / 2) / (d + z)
		yl = (y * d) / (d + z)
	Desna kamera (Desno oko)
		xr = (x * d + z * e / 2) / (d + z)
		yr = (y * d) / (d + z)
On axis stereoskopska projekcija
	xl = ((d * (x + e/2)) / (d + z)) - e/2
	xr = ((d * (x - e/2)) / (d + z)) + e/2
Stereoskopska projekcija [Salomon, 1999]
Za svaku točku P(x,y,z) pomičemo točku x za x+e/2 napravimo standardnu perspektivnu projekciju i vratimo za –e/2.
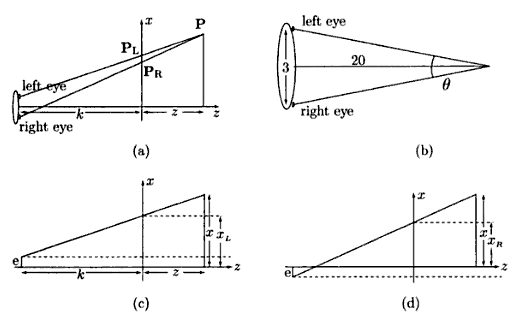 Odabir e je problem jer ako odaberemo premali nema efekta, a ako je preveliki gledatelj ne može spojiti slike.
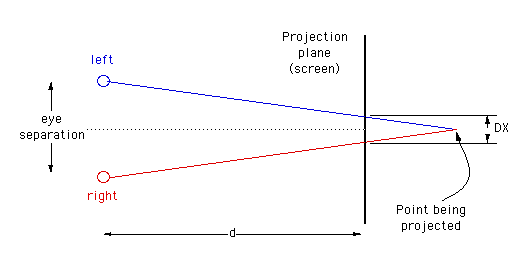
Horizontalna paralaksa [Brian,1995]
p = xr - xl (uvrstiti formule za xr i xl)p = e * (1 - (d / (d + z)))
z=i*d – i*d je najveća dubina i je dio d
e = p * (i + 1) / i
Horizontalni vizualni kut (engl. Horizontal visual angle HVA) [Brian,1995]
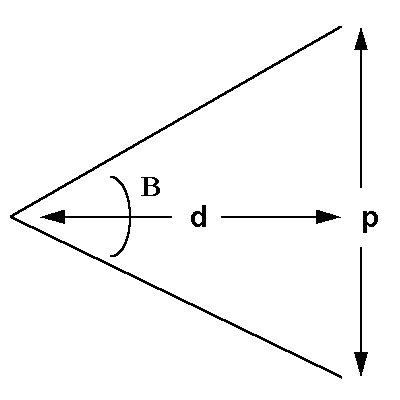
DX=p= 2 * d * tan(B / 2)=>B=thea= 2 atan(DX/d) e = 2 * d * tan(B / 2) * (i + 1) / i
e = razmak između lijeve i desne kamere
d = razmak do projekcijske ravnine
B = maksimalni dozvoljeni HVA
i= dubina scene
e = 2*d*tan(B/2)/(1 - (d / (d + z)))
HVA prevelik teško je spojiti slike, ako je premali gubi se stereo efekt. Studije pokazuju da HVA ne bi trebao biti veći od 1.5° to jest B=0.028d
Poligoni algoritam [Brian,1995]
Ako pretpostavimo da su objekti konveksni, onda je jednadžba poligona Ax + By + Cz + D = 0,
gdje je vektor N = [A, B, C]. Za svaki poligon računa se Axv + Byv + Czv + D, gdje (xv, yv, zv)
je jedan pozicija gledanja. Pa tako poligon koji ima Axv + Byv + Czv + D < 0, mora biti okrenut prema natrag,
tj. ne vidi se.Poligoni mogu biti:
- 1) Poligon je naopačke za oba pogleda
- 2) Poligon je prema naprijed za oba pogleda
- 3) Poligon je naopačke za desni pogleda a od naprijed za lijevi pogled
- 4) Poligon je naopačke za lijevi pogleda a od naprijed za desni pogled
Pseudokod:
for all polygons if A > 0 then
	if Axv + Byv + Czv + (D + Ae) < 0 then
		the polygon is a back face for both views
	endif
	  else if Axv + Byv + Czv + D < 0 then
		the polygon is a back face for both views
	  endif
	endif
endfor